








Угловые (круговые) датчики положения: виды и применение
Угловой, или круговой, датчик положения измеряет угол поворота вала — двигателя, шпинделя, поворотного стола, оси В или С. От его точности и надёжности зависит, насколько корректно система ЧПУ отрабатывает контурные траектории и держит нулевую точку после отключения питания. На рынке представлено несколько принципиально разных технологий — оптические инкрементные и абсолютные энкодеры, резольверы, магнитные и индуктивные датчики, — и без понимания их различий легко ошибиться при подборе замены. В этом руководстве разберём устройство, виды и критерии выбора угловых датчиков положения для станков с ЧПУ.
- Назначение углового датчика в контуре ЧПУ
- Виды угловых датчиков положения
- Принцип действия: оптика, магнетизм, индукция
- Интерфейсы и протоколы передачи сигнала
- Как выбрать датчик под конкретную задачу
- Монтаж и типичные ошибки эксплуатации
- Диагностика и признаки неисправности
Назначение углового датчика в контуре ЧПУ
Угловой датчик положения устанавливают на вал двигателя или непосредственно на измеряемый узел, чтобы система ЧПУ знала текущее угловое положение и скорость вращения. Эта информация используется в контуре обратной связи сервопривода: контроллер сравнивает заданное положение с фактическим и формирует корректирующий сигнал на усилитель. Без точного и своевременного сигнала от датчика невозможна ни точная отработка контура, ни стабильное поддержание оборотов шпинделя.
Угловые датчики применяются в нескольких узлах станка:
- на валу двигателя подачи — для контроля положения оси и скорости;
- на шпинделе — для ориентации при смене инструмента и синхронизации при нарезании резьбы;
- на поворотных столах и делительных головках — для позиционирования по осям B, C, A;
- на роторах промышленных роботов — для контроля угла каждого сочленения.
Подробнее о том, как энкодер встраивается в контур обратной связи и на что влияет его точность, можно почитать в статье «Энкодеры и их разновидности».
Виды угловых датчиков положения
По принципу формирования выходного сигнала угловые датчики делятся на три большие группы: инкрементные, абсолютные и резольверы. Каждая имеет свою область применения, и путать их при подборе замены нельзя — разница не только в разъёме, но и в логике работы всей системы.
Инкрементный датчик формирует последовательность импульсов при вращении вала; контроллер считает эти импульсы и вычисляет относительное перемещение. После отключения питания текущее положение теряется, поэтому при включении станку требуется поиск референтной точки (нулевого датчика или метки индекса). Подробное сравнение с абсолютными датчиками дано в статье «Абсолютный и инкрементальный энкодер: разница».
Абсолютный датчик хранит информацию о положении в виде уникального кода на каждый угол поворота — от одного оборота до многооборотного диапазона с батарейным или беззазорным резервированием (SRAM — статическая память с сохранением данных при наличии питания). После включения станок сразу знает точное положение оси без выезда на референтные точки.
Резольвер — аналоговый электромагнитный датчик угла, работающий по принципу трансформатора с вращающимся ротором. В отличие от оптических энкодеров он не боится вибрации, пыли и охлаждающей жидкости, поэтому часто применяется на шпинделях и в приводах с тяжёлыми условиями эксплуатации. Отличия резольвера от энкодера разобраны в статье «Что такое резольвер: отличие от энкодера».
| Тип датчика | Хранение позиции при выключении | Стойкость к условиям | Типичное применение |
|---|---|---|---|
| Инкрементный оптический | Нет, нужна референция | Средняя, чувствителен к загрязнению | Приводы подачи, шпиндели |
| Абсолютный оптический | Да, батарея или беззазорная память | Средняя | Серводвигатели с точной позицией без референции |
| Резольвер | Нет (аналоговый сигнал угла) | Высокая, вибрация, пыль, СОЖ | Шпиндели, тяжёлые сервоприводы |
| Магнитный инкрементный | Нет | Высокая | Датчики скорости, вспомогательные оси |
Принцип действия: оптика, магнетизм, индукция
Оптический угловой датчик содержит стеклянный или пластиковый диск с нанесённой растровой шкалой, источник света и фотоприёмник. При вращении диска свет прерывается штрихами шкалы, формируя импульсный сигнал. Разрешение такого датчика определяется числом штрихов на оборот и может достигать десятков тысяч импульсов, что даёт высокую точность позиционирования.
Магнитный датчик использует намагниченный диск и датчики Холла или магниторезистивные элементы, считывающие изменение магнитного поля при вращении. Такие датчики менее точны, чем оптические, зато устойчивы к загрязнению, вибрации и перепадам температуры — это делает их удобным решением для датчиков скорости и вспомогательных осей.
Резольвер работает по индуктивному принципу: обмотка возбуждения на статоре наводит переменное напряжение в обмотках ротора, амплитуда которого зависит от угла поворота. Отсутствие оптики и электроники внутри самого чувствительного элемента делает резольвер практически неубиваемым в условиях стружки, эмульсии и высоких температур — именно поэтому его часто ставят на шпиндельные двигатели.

Оптический угловой датчик для встраивания в серводвигатель Fanuc — используется для контроля положения и скорости вала в контуре обратной связи.
Интерфейсы и протоколы передачи сигнала
Помимо технологии измерения, датчики различаются по интерфейсу связи с контроллером. Инкрементные датчики чаще всего выдают сигнал в форматах TTL или HTL — прямоугольные импульсы каналов A, B и индексного канала Z, которые контроллер считает напрямую. Абсолютные датчики используют цифровые последовательные протоколы — EnDat, BiSS, SSI или фирменный serial-протокол Fanuc, по которым передаётся не только текущее положение, но и служебная информация: серийный номер, температура, диагностические флаги.
Выбор интерфейса определяется контроллером станка — заменить датчик с одним протоколом на датчик с другим без переработки платы согласования, как правило, нельзя. Подробный разбор протоколов и их отличий дан в статье «Интерфейсы энкодеров: SSI, BiSS, EnDat, Fanuc Serial».

Импульсный угловой энкодер для установки на приводы Fanuc, совместим по протоколу с контроллерами станка при подборе точного аналога артикула.
Как выбрать датчик под конкретную задачу
При подборе углового датчика положения — оригинального или совместимого аналога — учитывайте несколько параметров.
- Точность и разрешение. Число импульсов или разрядность кода на оборот должны соответствовать требуемой точности позиционирования оси, а не выбираться «с запасом» — избыточное разрешение увеличивает нагрузку на контроллер без реальной пользы.
- Тип выходного сигнала. Инкрементный или абсолютный, интерфейс TTL/HTL, EnDat, BiSS, SSI или фирменный протокол — определяется входом сервоусилителя и не подлежит произвольной замене.
- Механическое исполнение. Диаметр вала, тип крепления (полый вал, фланцевое крепление), допустимая осевая и радиальная нагрузка на подшипники датчика.
- Условия эксплуатации. Наличие вибрации, охлаждающей жидкости, температурного диапазона — для тяжёлых условий предпочтительны резольверы или магнитные датчики с классом защиты IP65 и выше.
- Совместимость с существующей системой. При замене на серводвигателе важно подобрать датчик, полностью совместимый с приводом по протоколу и разъёму — иначе система выдаст ошибку рассогласования или вовсе не запустится.
Если датчик подбирается для замены на конкретном серводвигателе, процедуру и критерии подбора удобно свести к контрольному списку — подробнее в статье «Подбор энкодера по серводвигателю». Готовые варианты инкрементных и абсолютных угловых датчиков можно посмотреть в разделе энкодеры и в разделе измерительные датчики и системы.
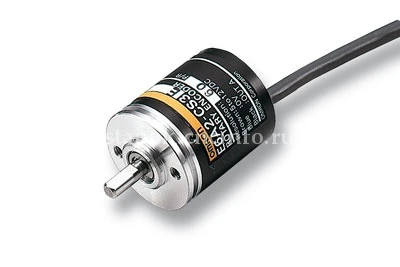
Компактный инкрементный угловой энкодер для вспомогательных осей, конвейеров и датчиков скорости в станочном оборудовании.
Монтаж и типичные ошибки эксплуатации
Даже качественный датчик выходит из строя раньше срока при нарушении правил монтажа. Наиболее частые ошибки:
- Перекос вала при установке. Радиальное или угловое смещение оси датчика относительно вала двигателя создаёт паразитную нагрузку на подшипники и приводит к преждевременному износу или биению сигнала.
- Отсутствие защиты от СОЖ и стружки. Оптические датчики без должного уплотнения быстро выходят из строя при попадании эмульсии на диск шкалы — в таких зонах лучше применять резольвер или датчик с герметичным корпусом.
- Игнорирование требований по длине и экранировке кабеля. Длинный неэкранированный кабель между датчиком и платой согласования — источник наводок, особенно в цепях с малым уровнем сигнала.
- Замена без проверки протокола. Установка датчика с другим протоколом или разрядностью памяти без согласования с контроллером приводит к ошибке рассогласования или полной потере связи по оси.
Крепёж и соединительные разъёмы датчиков также важны — угловые разъёмы под пайку и фланцевые крепления должны соответствовать посадочному месту, указанному в руководстве станка.
Диагностика и признаки неисправности
О приближающейся неисправности углового датчика обычно сигнализируют следующие признаки:
- рывки или дрожание оси при постоянной нагрузке — возможен обрыв одного из каналов сигнала;
- периодическая потеря позиции при работе на высоких оборотах — признак загрязнения оптического диска или биения вала;
- ошибка рассогласования положения после включения станка — характерна для батарейных абсолютных датчиков при разряде резервной памяти;
- нестабильные показания при изменении температуры — типично для резольверов с повреждённой обмоткой возбуждения.
Для точной диагностики полезно контролировать амплитуду и форму сигнала осциллографом либо использовать встроенные диагностические функции сервоусилителя, если контроллер их поддерживает. Развёрнутый порядок проверки описан в статье «Датчики угла: диагностика».
Индуктивный резольвер для установки на шпиндельные и серводвигатели, работающие в условиях повышенной вибрации и загрязнения.
FAQ: частые вопросы
Чем угловой датчик отличается от линейного?
Угловой датчик измеряет угол поворота вала, а линейный — прямое перемещение по оси. На вращающихся узлах — двигателях, шпинделях, поворотных столах — применяют угловые датчики, на направляющих осей станка чаще ставят линейные.
Можно ли заменить резольвер на оптический энкодер?
Технически да, но потребуется переработка платы согласования или замена всего сервопривода, так как это разные принципы формирования сигнала. Проще подобрать аналог того же типа с совместимым протоколом.
Почему после замены абсолютного датчика станок выдаёт ошибку рассогласования?
Обычно это связано с несовпадением протокола, разрядности или необходимостью инициализации нового датчика в параметрах контроллера. Процедуру привязки нужно выполнять строго по руководству станка.
Как часто нужно обслуживать угловой датчик?
Периодичность зависит от условий эксплуатации и указывается в руководстве станка; в рамках планового ТО стоит проверять состояние кабеля, разъёмов и, для батарейных абсолютных датчиков, уровень заряда резервной батареи.
Какой тип датчика выбрать для шпинделя с интенсивным охлаждением СОЖ?
В условиях постоянного контакта с охлаждающей жидкостью предпочтительнее резольвер или магнитный датчик с герметичным корпусом — они менее чувствительны к загрязнению, чем оптические аналоги.
Заключение
Угловой датчик положения — один из тех узлов, где ошибка при подборе замены обходится дороже, чем сам компонент: неверный протокол или несоответствие разрешения приводит к простою станка и повторному заказу. При выборе исходите из того, что важнее в конкретной задаче — точность абсолютного датчика, простота инкрементного или живучесть резольвера в тяжёлых условиях.
Если нужно подобрать угловой датчик под конкретную модель станка или серводвигателя либо провести диагностику существующего узла, специалисты ООО «Эффективное производство» помогут определить точный аналог по артикулу и проверить совместимость по протоколу.
Связанные материалы
Читайте также